Configuración de servodrives: guía paso a paso para la puesta en marcha
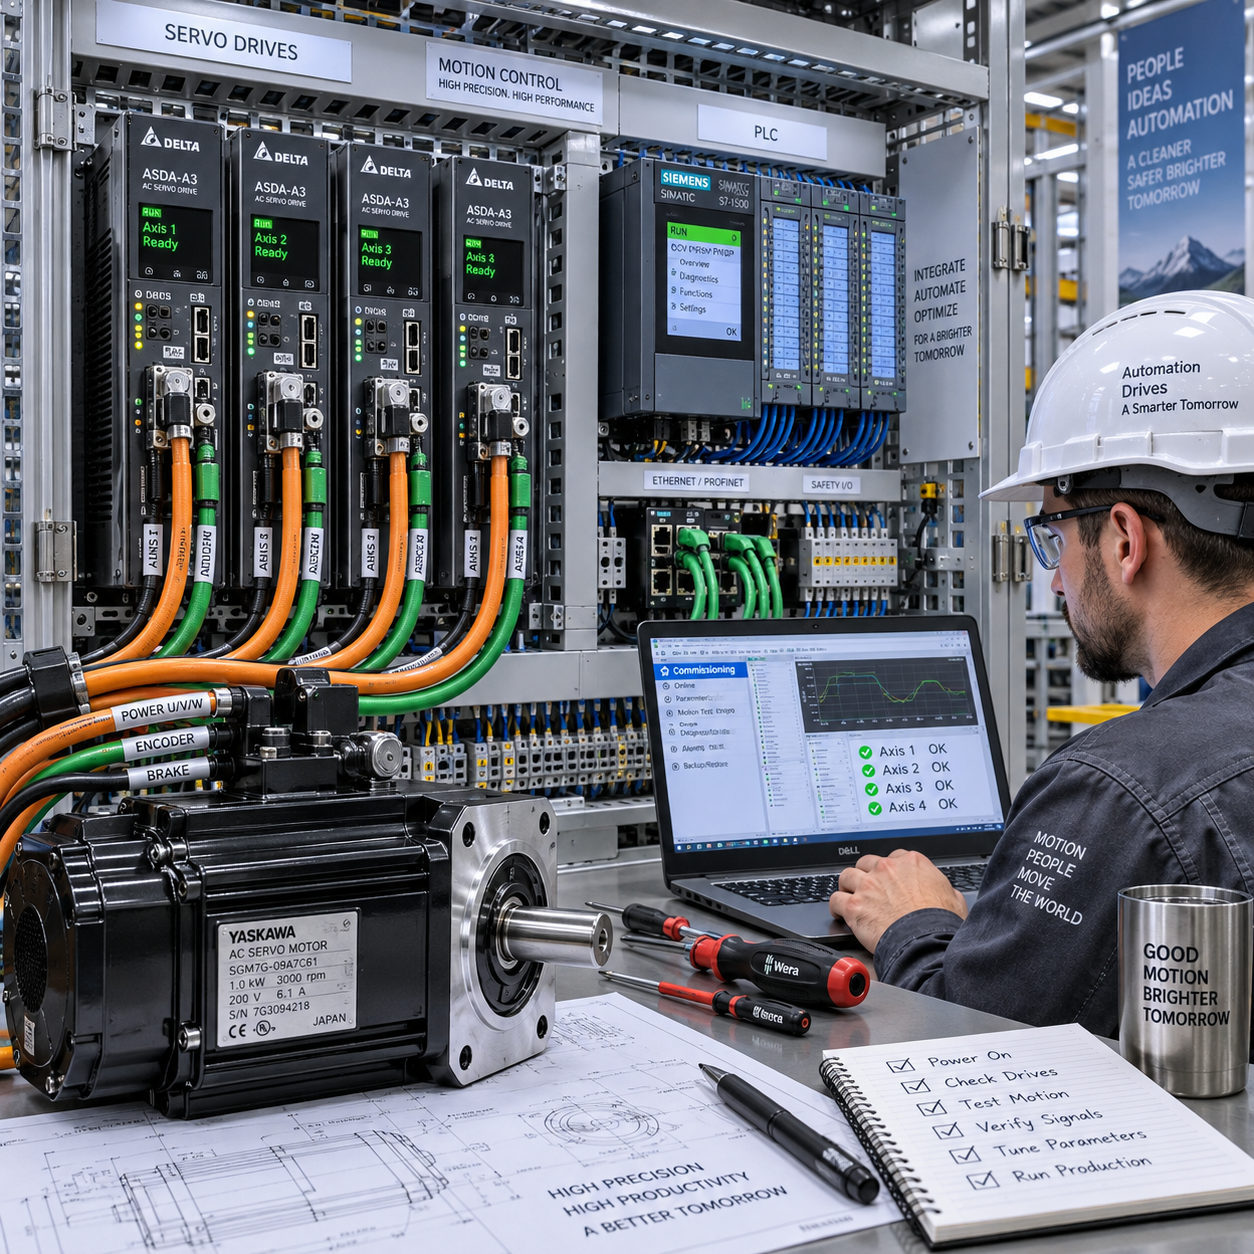
La configuración de servodrives exige seguir un orden preciso: preparar el sistema, revisar el cableado, introducir los datos correctos, probar el movimiento y validar el rendimiento. Un error en el encoder, en el sentido de giro o en los límites puede provocar alarmas, movimientos inesperados o daños en la máquina.
Esta guía está dirigida a profesionales de mantenimiento, automatización e ingeniería. El procedimiento debe adaptarse siempre al modelo de servodrive, servomotor, controlador de movimiento y aplicación. Antes de modificar parámetros, consulte el manual del fabricante y los requisitos de seguridad funcional aplicables a la máquina.
Qué es un servodrive y qué se necesita antes de configurarlo
Un servodrive es el equipo que regula la corriente, la velocidad y la posición de un servomotor a partir de una referencia y de la realimentación del encoder. Para configurarlo correctamente se necesitan los datos del motor, el sistema de control, el cableado y un procedimiento de puesta en marcha aprobado.
El servodrive forma un lazo de control con el servomotor y su encoder. El controlador de movimiento o el PLC envía una consigna de posición, velocidad o par; el drive compara esa referencia con la posición real y ajusta la salida eléctrica para reducir el error de seguimiento.
Antes de energizar, reúna:
- Manual del servodrive, del servomotor y del encoder.
- Esquema eléctrico, lista de bornes y diagrama de control.
- Software de configuración, cable de programación y archivo de parámetros compatible.
- Datos de placa: tensión, corriente, velocidad nominal, par, resolución del encoder y freno.
- Información de la carga: inercia, transmisión, carrera, velocidad máxima y límites mecánicos.
- Procedimiento de bloqueo y etiquetado, evaluación de riesgos y circuito de parada.
Conviene separar los parámetros en cuatro grupos: motor, servodrive, controlador y aplicación. Esta clasificación evita copiar ajustes de otra máquina que tenga distinta carga, relación mecánica o dinámica.
Comprobaciones de seguridad y revisión del cableado
Antes del primer encendido, compruebe la alimentación, la puesta a tierra, las conexiones de potencia, el encoder, el freno y los circuitos de parada con la máquina inmovilizada. La verificación eléctrica debe realizarla personal cualificado y siguiendo el manual del fabricante.
Desconecte y bloquee las fuentes de energía antes de intervenir en el armario. Los condensadores del bus de continua pueden conservar tensión después de cortar la alimentación; respete el tiempo de descarga indicado por el fabricante y verifique la ausencia de tensión con un instrumento adecuado.
Lista de comprobación antes de energizar
- Potencia: confirme tensión, fases, protecciones, sección de conductores y apriete de bornes.
- Tierra: revise la continuidad del conductor de protección y la conexión equipotencial del armario y del motor.
- Motor: verifique que las fases U, V y W corresponden al esquema del fabricante y que el conector está completamente insertado.
- Encoder: inspeccione el cable específico, el apantallamiento, la continuidad y la separación respecto a cables de potencia.
- Freno: compruebe la tensión de liberación y asegúrese de que la carga no puede caer cuando el freno se abre.
- Control: revise habilitación, parada de emergencia, límites de carrera, reset y señales de permiso.
No puentee una entrada de seguridad para acelerar las pruebas. Una función STO o un circuito de parada debe probarse según el diseño de la máquina, porque la ausencia de una orden de movimiento no garantiza por sí sola que el eje sea seguro.
Configuración inicial del servodrive y del servomotor
La configuración inicial comienza introduciendo los datos exactos del servomotor y seleccionando el modo de control adecuado. Después se establecen las unidades, el sentido de giro, los límites, el comportamiento del freno y los parámetros básicos de comunicación.
Si el fabricante ofrece identificación automática del motor, úsela como ayuda, no como sustituto de la verificación manual. Compare el resultado con la placa y con la tabla de compatibilidad del fabricante. Una combinación incorrecta de motor y drive puede producir sobrecorriente, calentamiento o una realimentación incoherente.
Parámetros que deben revisarse primero
- Modelo del motor, corriente nominal, velocidad máxima y par nominal.
- Tipo y resolución del encoder, dirección de realimentación y posición de referencia.
- Modo de control: posición, velocidad, par o control mediante bus de campo.
- Escalado de unidades: pulsos, grados, milímetros, revoluciones o unidades definidas por el usuario.
- Sentido positivo del eje y relación de transmisión entre motor y carga.
- Límites de software, límites de velocidad, aceleración, desaceleración y par.
- Secuencia de habilitación, reset de alarmas y control del freno de retención.
Evite establecer valores máximos solo porque aparezcan en la ficha técnica. La máquina puede tener una carrera corta, una carga frágil o una transmisión que amplifique el movimiento. Los límites de la aplicación deben ser más restrictivos cuando la mecánica o el proceso lo requieran.
Ajuste de la comunicación con el PLC o controlador de movimiento
Para integrar el servodrive con un PLC o controlador de movimiento, asigne correctamente las señales de mando, confirme el intercambio de datos y pruebe la habilitación antes de enviar una referencia de movimiento. El objetivo es que el controlador y el drive compartan el mismo estado, escala y unidad de tiempo.
En una red industrial, configure la dirección del nodo, la velocidad o ciclo de comunicación, el perfil de movimiento y el mapeo de palabras de proceso según el manual. En sistemas con entradas y salidas discretas, revise por separado las señales de enable, ready, alarm, reset, límite positivo, límite negativo y referencia de origen.
Qué debe comprobarse en el intercambio de datos
- El PLC recibe el estado real del servodrive y distingue entre listo, habilitado, ocupado y alarmado.
- La referencia de posición o velocidad utiliza la misma escala en ambos equipos.
- El bit de habilitación solo se activa cuando las condiciones de seguridad y proceso son válidas.
- Una alarma del drive genera una reacción definida: parada controlada, inhibición o secuencia segura.
- El valor de posición real cambia de forma coherente cuando el eje se mueve manualmente o durante una prueba autorizada.
Un error frecuente consiste en invertir el signo en el PLC para corregir un sentido de giro que realmente está mal definido en el drive. Primero determine dónde se establece la dirección positiva y documente esa decisión; después mantenga la misma convención en el programa, el HMI y los planos.
Primer encendido y prueba de movimiento paso a paso
El primer movimiento debe realizarse con la carga asegurada, velocidad y par limitados, y una persona preparada para detener el sistema. La secuencia correcta es comprobar el estado del drive, habilitarlo sin referencia peligrosa y avanzar en pequeños movimientos mientras se observa la realimentación.
- Alimente el sistema y confirme que no aparecen alarmas inmediatamente.
- Compruebe en el software el estado del encoder, la posición real y la temperatura disponible.
- Verifique que los circuitos de parada y los límites responden como se espera.
- Habilite el servodrive sin ordenar todavía una velocidad elevada.
- Ejecute un movimiento corto a baja velocidad o una prueba manual autorizada.
- Confirme el sentido de giro, el recorrido y la correspondencia entre referencia y posición real.
- Detenga el eje y revise corriente, ruido, vibración, error de seguimiento y alarmas.
Si el eje se mueve en sentido contrario, deténgalo, inhiba la potencia y corrija la configuración de dirección siguiendo el manual. No intercambie fases o señales del encoder de forma improvisada: algunos sistemas requieren una secuencia específica para conservar la compatibilidad de la realimentación.
Sintonización y optimización del control de movimiento
La sintonización ajusta las ganancias de posición, velocidad y, cuando corresponde, par para lograr una respuesta estable y precisa. Debe hacerse de forma progresiva, empezando con movimientos sencillos y observando vibración, ruido, sobreimpulso y error de seguimiento.
La ganancia de velocidad influye en la rapidez con que el sistema corrige la diferencia de velocidad; una ganancia excesiva puede generar ruido o oscilaciones. La ganancia de posición determina la rigidez del seguimiento de la consigna; aumentarla puede reducir el error, pero también amplificar resonancias mecánicas.
Método práctico de ajuste
- Comience con el ajuste automático recomendado por el fabricante si está disponible.
- Realice una prueba de aceleración y desaceleración con la carga real o con una carga representativa.
- Observe tendencia de posición, velocidad, corriente y error de seguimiento.
- Si aparecen oscilaciones, reduzca la ganancia implicada o aplique los filtros permitidos para la frecuencia de resonancia.
- Si la respuesta es lenta y estable, incremente gradualmente la ganancia dentro de los límites recomendados.
- Repita la prueba en varias posiciones y sentidos, porque la fricción y la transmisión pueden cambiar el comportamiento.
Elegir una respuesta muy rígida para ganar precisión puede aumentar el ruido y el desgaste. Por el contrario, filtrar demasiado el sistema reduce la vibración, pero también puede empeorar la respuesta ante cambios rápidos de referencia. La sintonización debe optimizar el proceso completo, no solo una gráfica aislada.
Diagnóstico de fallos y validación final de la puesta en marcha
El diagnóstico de un servodrive comienza leyendo la alarma y el estado asociado, y continúa comprobando alimentación, cableado, parámetros, carga y comunicación. La validación final debe demostrar que el eje se mueve de forma segura, repetible y dentro de los límites documentados.
Fallos habituales durante la configuración
- Alarma de encoder o realimentación: revise conector, apantallamiento, continuidad, tipo de encoder y compatibilidad con el drive.
- Sobrecorriente o sobrecarga: compruebe bloqueo mecánico, aceleración, par requerido, freno liberado y datos nominales del motor.
- Error de comunicación: revise dirección de nodo, cableado, terminación, mapeo de datos y ciclo de red.
- Vibración: examine ganancias, resonancias, holguras, desalineación y rigidez de la transmisión.
- Movimiento incorrecto: compare el sentido configurado, el escalado, la relación de transmisión y el signo de la referencia.
No sustituya un código de alarma por una suposición. Registre el texto exacto, las condiciones en las que aparece, la carga, la velocidad y los parámetros activos. Los nombres y códigos varían entre fabricantes, por lo que el manual del modelo es la fuente válida para interpretar la causa y la acción recomendada.
Lista de validación final
- Guardar una copia de los parámetros del servodrive y del programa del PLC.
- Registrar motor, encoder, firmware, versión del software y topología de red.
- Probar parada normal, parada de emergencia, límites y función de seguridad correspondiente.
- Verificar precisión, repetibilidad, velocidad, aceleración y error de seguimiento.
- Confirmar que la temperatura, corriente y ruido permanecen dentro de condiciones aceptables.
- Documentar posiciones de origen, límites de software y procedimiento de recuperación ante alarma.
Una puesta en marcha completa termina cuando otra persona puede reproducir el estado del sistema a partir de la documentación. La trazabilidad de los parámetros reduce el tiempo de diagnóstico y evita perder una configuración estable durante futuras intervenciones.
Preguntas frecuentes sobre la configuración de servodrives
¿Qué parámetros deben configurarse primero en un servodrive?
Primero deben configurarse los datos del servomotor, el tipo de encoder, el modo de control, las unidades, el sentido de giro y los límites básicos. Después se ajustan la comunicación, la dinámica y los parámetros específicos de la aplicación.
¿Por qué el servomotor vibra durante la puesta en marcha?
Las causas habituales son ganancias demasiado altas, resonancia mecánica, holgura, desalineación, cableado incorrecto o datos de motor equivocados. Reduzca la dinámica de forma controlada y revise la mecánica antes de aplicar filtros.
¿Qué revisar si el motor gira en el sentido incorrecto?
Compruebe la dirección positiva en el servodrive, el signo de la referencia del PLC, la relación de transmisión y la configuración del encoder. Haga la corrección con el sistema desenergizado cuando el procedimiento del fabricante lo requiera.
¿Cómo se diagnostica una alarma del servodrive?
Registre el código exacto, consulte el manual del modelo y revise el estado del drive, la alimentación, el cableado, el motor, la carga y la comunicación. Borrar la alarma sin corregir la causa solo retrasa el diagnóstico.
¿Cuándo es necesario reajustar las ganancias del sistema?
Debe reajustarse la sintonización cuando cambia la carga, la transmisión, la rigidez mecánica, la velocidad de trabajo o el comportamiento del eje. También conviene revisarla si aumentan el error de seguimiento, la vibración o el tiempo de estabilización.