Protocolos de comunicación industrial: Profinet, EtherCAT y Modbus TCP
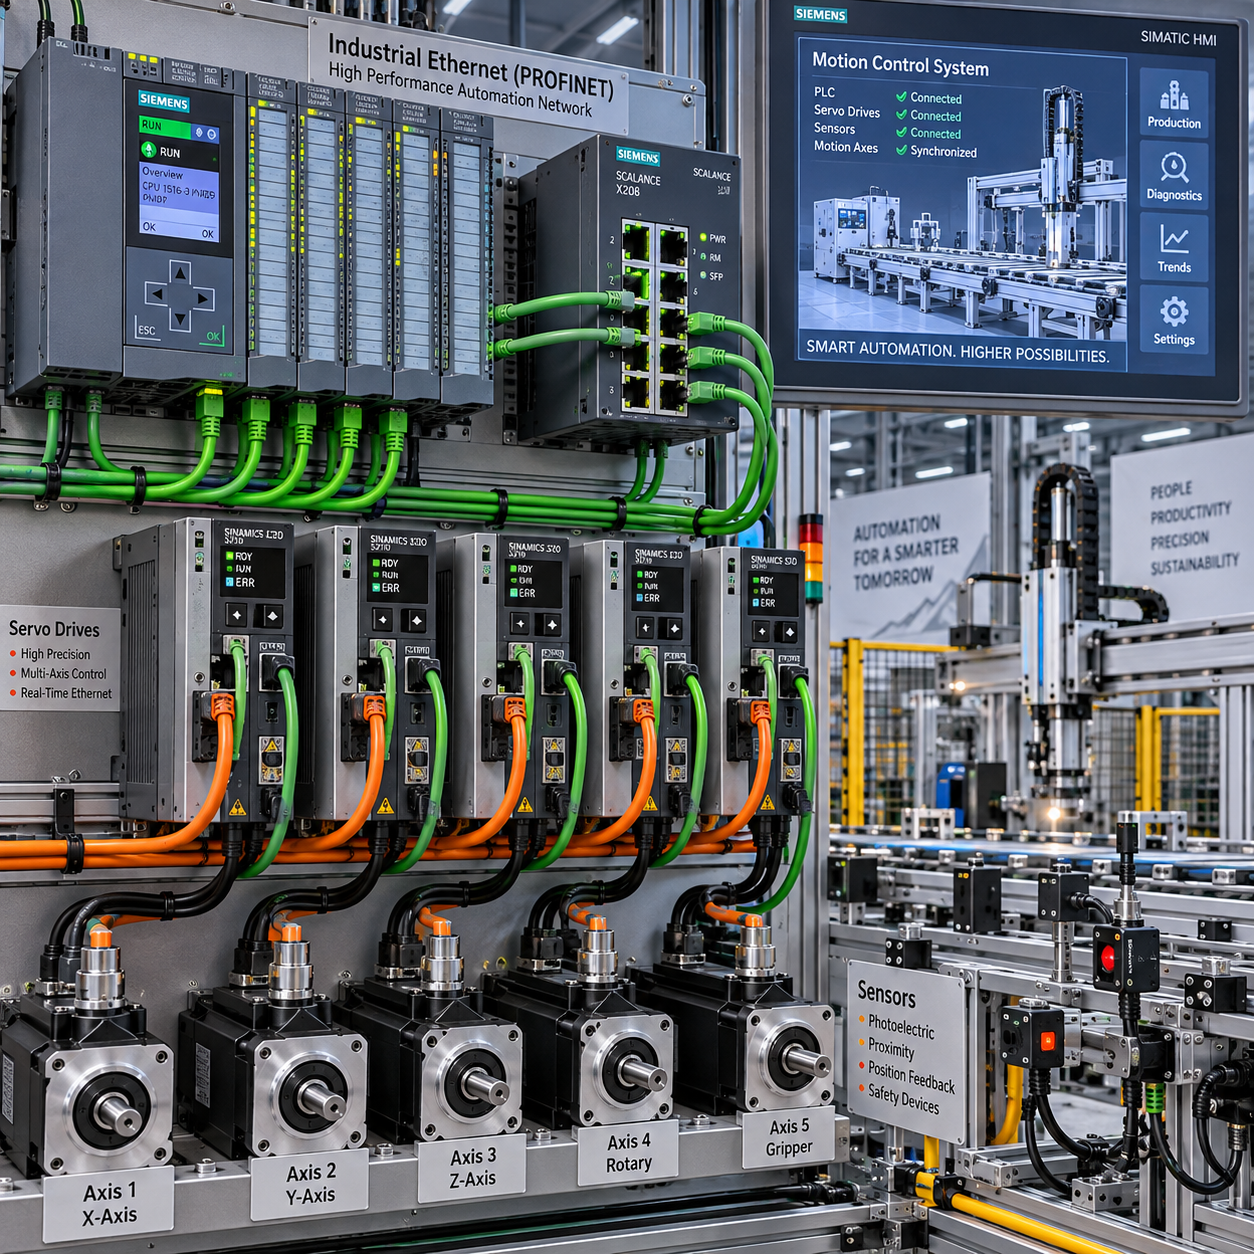
Elegir entre Profinet, EtherCAT y Modbus TCP afecta directamente al rendimiento, la puesta en marcha y el mantenimiento de una máquina. La decisión debe relacionar el protocolo con el PLC, los servo drives, la topología de red, los tiempos de ciclo y el nivel de sincronización que exige el control de movimiento.
Qué son los protocolos de comunicación industrial
Los protocolos de comunicación industrial son reglas que permiten intercambiar datos de forma organizada entre un PLC, un controlador de movimiento, un servo drive, sensores, actuadores y sistemas de supervisión. En una red de Ethernet industrial, definen cómo se envían las órdenes, cómo se reciben los diagnósticos y con qué previsibilidad responde cada dispositivo.
En automatización, no basta con que dos equipos compartan un conector Ethernet. Deben ser compatibles a nivel de protocolo, perfiles de dispositivo, archivos de configuración y funciones de aplicación. Un PLC puede leer variables mediante Modbus TCP, por ejemplo, pero eso no implica que pueda sincronizar varios ejes con la misma precisión que una solución de motion control basada en EtherCAT o Profinet en tiempo real.
Conviene separar tres necesidades:
- Datos de proceso: estados, medidas, consignas y alarmas.
- Comunicación en tiempo real: intercambio periódico con latencia controlada y comportamiento predecible.
- Control de movimiento sincronizado: coordinación de posición, velocidad y par entre varios ejes.
El tiempo real industrial no significa simplemente transmitir más rápido. El determinismo indica que el tiempo de respuesta se mantiene dentro de límites previsibles, algo esencial cuando un PLC debe actualizar un servo drive o ejecutar una trayectoria coordinada.
Profinet: integración y flexibilidad en automatización industrial
Profinet es un protocolo de Ethernet industrial orientado a integrar controladores, PLC, dispositivos de campo, servoaccionamientos y sistemas de diagnóstico en una misma infraestructura. Ofrece comunicación estándar y mecanismos de tiempo real adecuados para numerosas aplicaciones de automatización.
Su principal fortaleza suele ser la integración con arquitecturas industriales completas. Una instalación puede combinar comunicación cíclica de entradas y salidas, parametrización de dispositivos, diagnóstico y tráfico de supervisión. Las variantes de tiempo real permiten reducir la latencia y mejorar la previsibilidad frente a una comunicación Ethernet convencional.
En máquinas con servo drives, Profinet puede transportar consignas de posición, velocidad o par, además de estados y alarmas. Sin embargo, el resultado depende del controlador, del perfil de motion control implementado, del ciclo configurado y de las capacidades concretas del accionamiento. El nombre del protocolo, por sí solo, no garantiza una sincronización avanzada de ejes.
Cuándo encaja Profinet
- Plantas que ya disponen de PLC y dispositivos compatibles con Profinet.
- Máquinas que combinan control de proceso, E/S distribuidas, diagnóstico y motion control.
- Aplicaciones que valoran una arquitectura escalable y herramientas integradas de ingeniería.
- Instalaciones donde la facilidad de mantenimiento pesa tanto como el tiempo de ciclo.
La contrapartida es que una implementación de alto rendimiento puede exigir una planificación cuidadosa de ciclos, topología, prioridades y perfiles de dispositivo. Para conocer la base normativa y técnica de esta familia de tecnologías, puede consultarse la información de PROFIBUS & PROFINET International.
EtherCAT: alto rendimiento para control de movimiento
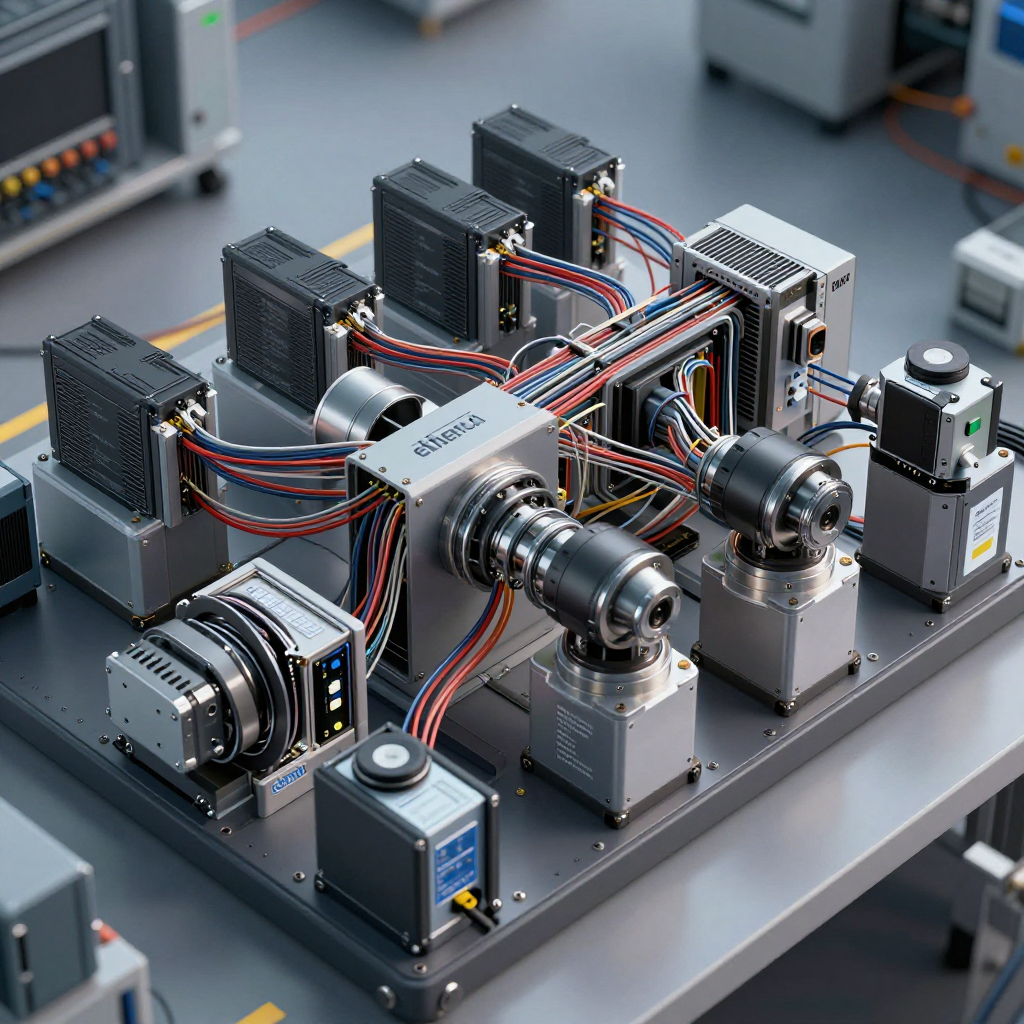
EtherCAT está diseñado para intercambiar datos de forma eficiente y determinista, por lo que resulta especialmente adecuado para control de movimiento con ciclos rápidos, baja latencia y coordinación de múltiples ejes.
En su arquitectura, los telegramas atraviesan los dispositivos y cada nodo procesa los datos que le corresponden mientras el mensaje continúa su recorrido. Este enfoque reduce el trabajo de comunicación entre equipos y permite conectar numerosos servo drives con una respuesta muy predecible, siempre que el controlador y la configuración estén correctamente dimensionados.
EtherCAT destaca cuando la aplicación necesita sincronizar posiciones, velocidades o pares entre varios servomotores. Funciones como la sincronización temporal entre nodos facilitan movimientos coordinados en sistemas de empaquetado, robótica, máquinas CNC, impresión y manipulación de materiales.
Su ventaja técnica también introduce exigencias. El integrador debe revisar los archivos de descripción de cada dispositivo, el modo de operación, la asignación de PDO, el reloj distribuido cuando proceda y la compatibilidad entre el controlador de movimiento y los servo drives. Un error de configuración puede producir fallos de estado, pérdida de sincronización o diagnósticos difíciles de interpretar.
Modbus TCP: simplicidad e interoperabilidad
Modbus TCP transporta el modelo de comunicación Modbus sobre Ethernet y destaca por su sencillez, documentación extendida y amplia compatibilidad con PLC, HMI, variadores, sensores y sistemas SCADA. Es una opción práctica para datos de proceso y control que no dependen de una sincronización de ejes muy exigente.
Su funcionamiento basado en solicitudes y respuestas facilita leer registros, escribir consignas y consultar estados. Por eso aparece con frecuencia en monitorización energética, integración de equipos de distintos fabricantes, adquisición de variables y ampliaciones de instalaciones existentes.
La limitación principal está en el determinismo. Modbus TCP utiliza la infraestructura Ethernet y el modelo de transporte TCP, pero no fue concebido como una red de motion control sincronizado. Puede servir para habilitar un variador, cambiar una referencia o supervisar un servo drive, aunque no suele ser la primera elección para coordinar muchos ejes con ciclos estrictos.
Elegir Modbus TCP por su bajo coste de integración puede ser razonable cuando la aplicación tolera variaciones de latencia. Si el movimiento exige interpolación, sincronización temporal o reacción rápida ante consignas, conviene verificar la arquitectura completa antes de adoptarlo.
Comparativa entre Profinet, EtherCAT y Modbus TCP
La diferencia principal es el equilibrio entre integración, determinismo y rendimiento de movimiento: EtherCAT suele priorizar la sincronización de ejes, Profinet combina automatización y tiempo real con gran flexibilidad, y Modbus TCP favorece la simplicidad y la interoperabilidad.
| Aspecto | Profinet | EtherCAT | Modbus TCP |
|---|---|---|---|
| Arquitectura | Ethernet industrial con comunicación estándar y tiempo real | Procesamiento eficiente de telegramas en los nodos | Modelo cliente-servidor sobre TCP/IP |
| Determinismo | Bueno con la modalidad y configuración adecuadas | Muy orientado a ciclos previsibles | Limitado para control sincronizado |
| Latencia | Adecuada para automatización y motion según implementación | Baja y controlada en aplicaciones compatibles | Variable según tráfico y arquitectura |
| Sincronización de ejes | Posible mediante funciones y perfiles específicos | Una de sus aplicaciones más fuertes | No es su objetivo principal |
| Escalabilidad | Alta en redes de planta y máquinas | Alta en redes de dispositivos y ejes | Alta para datos, con menor especialización temporal |
| Complejidad | Media, especialmente con motion avanzado | Media o alta durante la puesta en marcha | Baja para lecturas y escrituras básicas |
| Servo drives | Buena compatibilidad, según perfil y fabricante | Muy adecuado para múltiples ejes sincronizados | Adecuado para control y diagnóstico no crítico |
La tabla sirve como filtro inicial, no como sustituto de una prueba de compatibilidad. Dos servo drives con el mismo protocolo pueden ofrecer funciones de movimiento muy diferentes, y un PLC puede soportar comunicación básica sin implementar todas las capacidades de tiempo real.
Cómo elegir el protocolo adecuado para una aplicación de motion control
Para elegir el protocolo adecuado en motion control, hay que empezar por los requisitos de movimiento y después comprobar la compatibilidad real entre PLC, controlador, servo drives y dispositivos de campo. El criterio técnico debe preceder al precio del hardware.
1. Definir la exigencia temporal
Determine el tiempo de ciclo necesario, la tolerancia a la latencia y si los ejes deben moverse de forma sincronizada. Un eje independiente con consignas ocasionales puede funcionar con Modbus TCP; una interpolación multieje suele requerir una red de tiempo real más especializada.
2. Contar ejes y valorar la coordinación
El número de ejes no decide por sí solo, pero aumenta la importancia de la sincronización, el ancho de banda y el diagnóstico. EtherCAT suele ser atractivo en máquinas con muchos servomotores coordinados. Profinet puede encajar mejor cuando el motion forma parte de una red amplia de automatización.
3. Revisar el ecosistema existente
Compruebe qué protocolo admite el PLC instalado, qué perfiles soporta el servo drive y qué herramientas utiliza el equipo de mantenimiento. Mantener una tecnología ya dominada puede reducir horas de ingeniería y errores de puesta en marcha.
4. Evaluar diagnóstico y mantenimiento
Una red de motion debe permitir localizar rápidamente un cable defectuoso, un nodo ausente, una alarma de drive o una pérdida de sincronización. La mejor elección técnica pierde valor si el personal no puede diagnosticarla sin depender continuamente del integrador.
- Elija Profinet cuando necesite integración amplia de automatización, diagnóstico y motion dentro de un ecosistema compatible.
- Elija EtherCAT cuando la prioridad sea coordinar múltiples ejes con ciclos previsibles y baja latencia.
- Elija Modbus TCP cuando predominen la monitorización, los datos de proceso y los movimientos no críticos en tiempo.
Recomendaciones de implementación y puesta en marcha
Una implementación fiable comienza con una topología documentada, continúa con la configuración de cada dispositivo y termina con pruebas de comunicación y movimiento bajo condiciones reales. La puesta en marcha no debe limitarse a comprobar que el PLC ve todos los nodos.
- Planifique la topología: defina conexiones, switches cuando sean necesarios, longitudes de cable, redundancia y separación entre tráfico de control y supervisión.
- Prepare el direccionamiento: asigne nombres de dispositivo, direcciones IP o parámetros propios del protocolo, y registre cada nodo en los planos de la máquina.
- Instale las descripciones correctas: utilice los archivos y versiones recomendados para PLC, servo drives, acopladores y módulos de E/S.
- Configure el intercambio de datos: revise palabras de estado, consignas, escalas, unidades, modos de operación y límites de seguridad.
- Pruebe por capas: primero la presencia de los nodos, después los datos cíclicos, luego las alarmas y finalmente el movimiento individual y coordinado.
- Valide el comportamiento dinámico: observe latencia, jitter, pérdidas de comunicación, reacción ante desconexiones y recuperación después de una alarma.
Un error frecuente consiste en probar solo el funcionamiento nominal. Desconectar un cable, reiniciar un servo drive o provocar una parada controlada revela si el diagnóstico y la recuperación están realmente bien diseñados. También conviene guardar una copia de la configuración final y registrar las versiones de firmware, parámetros y archivos de dispositivo.
Preguntas frecuentes
¿Cuál es la diferencia principal entre Profinet, EtherCAT y Modbus TCP?
Profinet ofrece una plataforma flexible para automatización y comunicación en tiempo real; EtherCAT está especialmente orientado al intercambio determinista y al control de movimiento; Modbus TCP prioriza la simplicidad y la compatibilidad para datos de proceso.
¿Qué protocolo es más adecuado para controlar servomotores?
EtherCAT suele ser una opción muy adecuada cuando se requiere sincronización precisa de varios servomotores. Profinet también puede ofrecer un rendimiento sólido si el PLC, el perfil de motion y el servo drive son compatibles con las funciones necesarias.
¿Puede Modbus TCP utilizarse en aplicaciones de control de movimiento?
Sí, puede utilizarse para habilitar accionamientos, enviar referencias o leer estados en movimientos no críticos. Para interpolación y sincronización estricta de ejes, sus características deben analizarse con cautela y normalmente se prefieren protocolos de tiempo real especializados.
¿Son compatibles estos protocolos con cualquier PLC o servo drive?
No. La compatibilidad depende del puerto de comunicación, el firmware, los perfiles implementados, los archivos de configuración y las funciones de motion disponibles. Antes de comprar equipos, solicite la matriz de compatibilidad del fabricante y valide una configuración representativa.
¿Qué factores deben evaluarse antes de seleccionar un protocolo industrial?
Evalúe el número de ejes, el tiempo de ciclo, la sincronización requerida, la latencia tolerable, los equipos existentes, el diagnóstico, la topología, la experiencia del personal, el presupuesto y la facilidad de ampliación. La decisión correcta es la que satisface el movimiento y puede mantenerse durante toda la vida útil de la máquina.