Tipos de servomotores: diferencias entre AC, DC y motores paso a paso
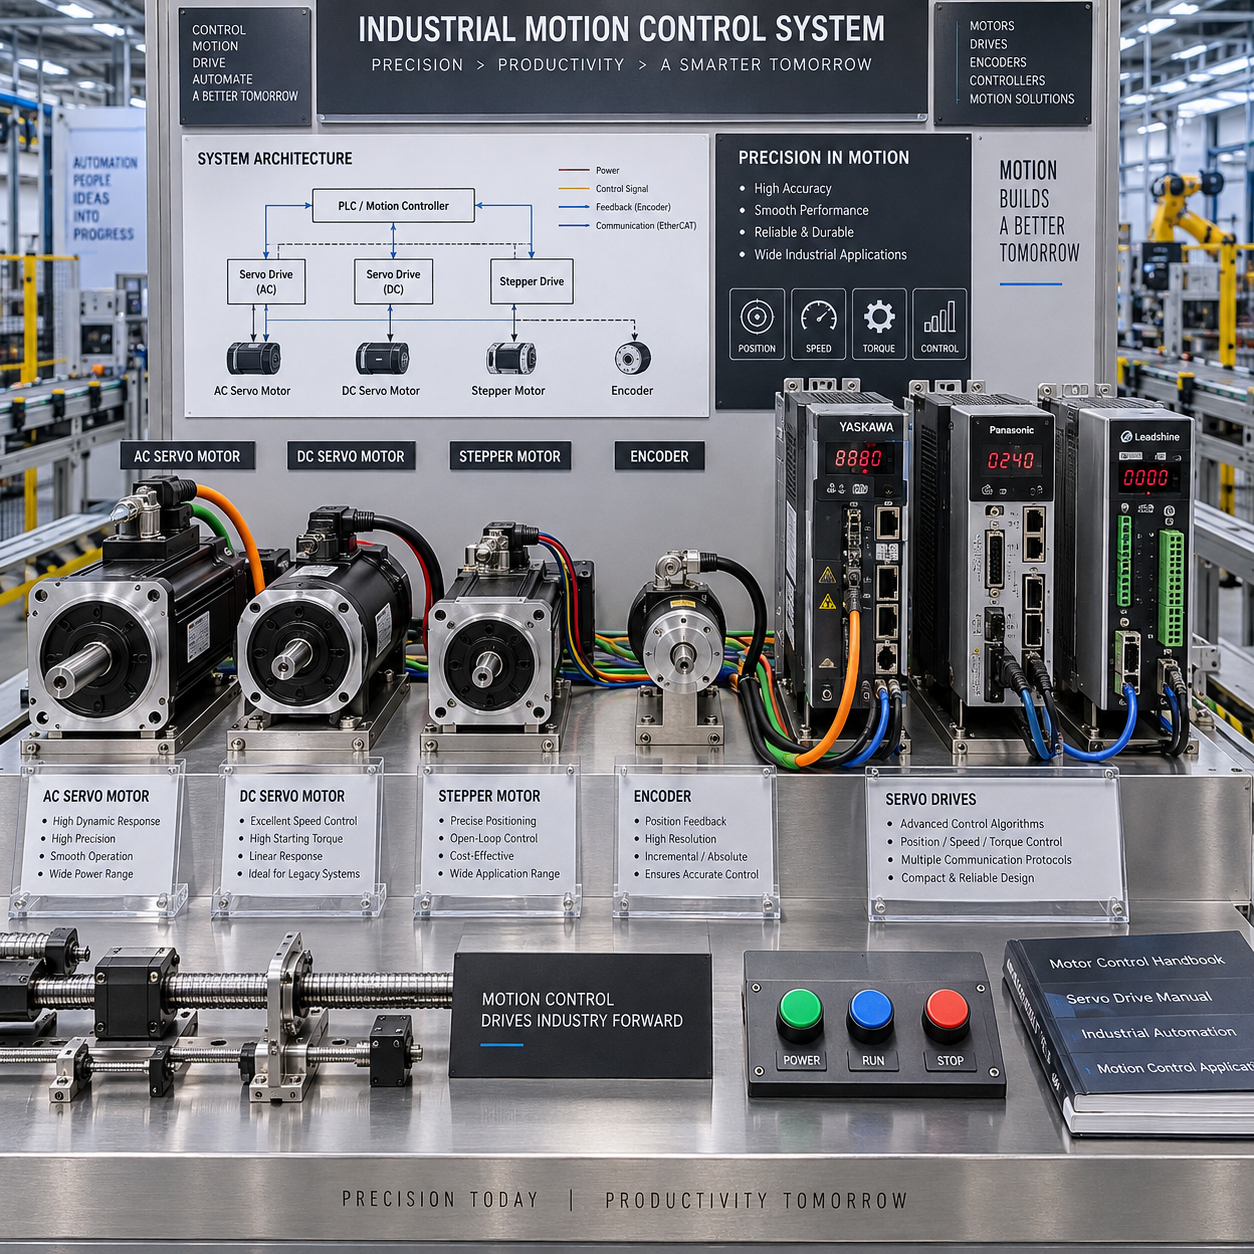
Elegir entre un servomotor AC, un servomotor DC y un motor paso a paso exige analizar el perfil completo del movimiento. La carga, la inercia, el par motor, la velocidad, la aceleración y la necesidad de realimentación influyen tanto como la potencia nominal.
En automatización industrial, el motor trabaja como parte de un sistema formado por controlador, servodrive, transmisión mecánica y, en muchos casos, encoder. Por eso, una tecnología económica puede resultar insuficiente para una máquina de alta dinámica, mientras que un servo avanzado puede añadir complejidad innecesaria a un mecanismo repetitivo y lento.
¿Qué es un servomotor y cómo funciona?
Un servomotor es un motor integrado en un sistema de control que regula posición, velocidad o par mediante un servodrive y, habitualmente, un dispositivo de realimentación. Esta arquitectura permite comparar el movimiento real con la orden del controlador y corregir el error durante la operación.
El conjunto suele incluir cuatro elementos:
- Motor: convierte la energía eléctrica en movimiento rotativo.
- Servodrive: suministra corriente y tensión, y ajusta la respuesta del motor según las órdenes recibidas.
- Controlador de movimiento: define la trayectoria, la posición objetivo, la velocidad y la aceleración.
- Encoder o sensor: mide la posición y, según el sistema, la velocidad del eje.
En un sistema de lazo cerrado, el encoder informa de lo que realmente ocurre. Si una carga aumenta o la transmisión encuentra resistencia, el servodrive puede elevar el par motor para mantener la trayectoria. Un motor convencional, en cambio, puede funcionar sin supervisión de posición y depender únicamente de la relación entre tensión, frecuencia y carga.
La diferencia entre lazo abierto y lazo cerrado resulta decisiva. Un motor paso a paso puede recibir una secuencia de pulsos sin encoder, mientras que un servo AC suele utilizar realimentación para controlar con mayor precisión el movimiento y detectar desviaciones.
Servomotores AC: características, ventajas y aplicaciones
El servomotor AC utiliza corriente alterna, normalmente con control electrónico de frecuencia, corriente y fase, para ofrecer alta velocidad, aceleración y precisión en aplicaciones industriales. Es una opción habitual cuando la máquina necesita un movimiento dinámico y repetible.
La mayoría de los servomotores AC industriales son motores síncronos de imanes permanentes. El servodrive controla las corrientes de las fases y coordina el campo electromagnético con la posición del rotor. El encoder proporciona la realimentación necesaria para ajustar el par y corregir errores de posición.
Ventajas principales
- Alta capacidad dinámica: responden rápidamente a cambios de velocidad y dirección.
- Amplio rango de velocidad: adecuados para ciclos con aceleraciones frecuentes.
- Precisión de posicionamiento: el control de lazo cerrado limita el error cuando el sistema está correctamente dimensionado.
- Bajo mantenimiento: no emplean escobillas ni colector en su construcción habitual.
- Buena densidad de par: entregan una cantidad elevada de par en un volumen relativamente compacto.
Estas características explican su presencia en robots, máquinas CNC, sistemas de embalaje, mesas de posicionamiento, prensas y líneas de producción sincronizadas. También resultan convenientes cuando la carga presenta inercia variable o requiere cambios rápidos de sentido.
El coste inicial y la complejidad del sistema son sus principales compromisos. El servodrive, el encoder, la configuración de los parámetros y el ajuste de la ganancia exigen más trabajo que un motor de control sencillo. Además, un servo AC mal dimensionado puede generar resonancias o sobrepasos aunque el motor tenga suficiente potencia nominal.
Servomotores DC: funcionamiento y principales diferencias
El servomotor DC regula el par mediante la corriente y la velocidad mediante la tensión o el control electrónico, normalmente con realimentación de posición. Su respuesta es intuitiva y fue durante décadas una solución extendida para sistemas de control de movimiento.
En un servomotor DC convencional, las escobillas y el colector conmutan la corriente del rotor. El par se relaciona directamente con la corriente, lo que facilita el control de aceleración y fuerza. Un encoder o un resolver puede cerrar el lazo y permitir que el servodrive mantenga una posición determinada.
Su ventaja histórica fue la facilidad para controlar el par a bajas velocidades y la disponibilidad de amplificadores relativamente sencillos. Todavía puede encontrarse en maquinaria existente, laboratorios, actuadores especiales y equipos donde la arquitectura instalada ya está validada.
La limitación más conocida es el desgaste de escobillas y colector. Las piezas requieren inspección y sustitución, producen partículas y pueden generar chispas o interferencias. A velocidades elevadas, la conmutación mecánica también reduce la conveniencia del sistema. Por esa razón, muchas máquinas nuevas prefieren servomotores AC o motores DC sin escobillas, que trasladan la conmutación al servodrive.
Elegir un servomotor DC puede ser razonable cuando existe compatibilidad con el controlador, disponibilidad de repuestos y una necesidad concreta de modernizar parcialmente una instalación. Para un diseño nuevo de alta producción, el mantenimiento y la menor disponibilidad de componentes suelen inclinar la decisión hacia AC.
Motores paso a paso: control, precisión y limitaciones
El motor paso a paso mueve el eje en incrementos angulares definidos mediante pulsos eléctricos; puede operar en lazo abierto o incorporar un encoder para formar un sistema de lazo cerrado. Es adecuado para movimientos repetitivos, velocidades moderadas y aplicaciones donde el coste y la simplicidad pesan más que la máxima dinámica.
Cada pulso ordena un paso. El controlador puede dividirlo mediante microstepping para suavizar el movimiento y aumentar la resolución de mando, aunque la resolución programada no equivale automáticamente a precisión mecánica. La precisión final también depende de la carga, la rigidez, la holgura de la transmisión y la curva de par a la velocidad de trabajo.
El motor paso a paso ofrece par de mantenimiento cuando está energizado y resulta sencillo de integrar con señales de pulsos y dirección. Sin embargo, su par disponible disminuye al aumentar la velocidad. Si la aceleración es demasiado elevada o la carga supera el margen disponible, puede perder pasos sin que un sistema de lazo abierto lo detecte.
Los modelos con encoder reducen ese riesgo y permiten detectar una desviación, pero aumentan el precio y la complejidad. En ese punto, la comparación con un servo debe considerar el rendimiento total del conjunto, no solo el precio del motor.
Los motores paso a paso suelen utilizarse en alimentadores, actuadores lineales, pequeñas máquinas CNC, mecanismos de indexado, etiquetado y posicionamiento repetitivo. Para robots rápidos, ejes con gran inercia o ciclos que exigen aceleraciones intensas, un servo AC suele ofrecer mayor margen.
Comparativa entre AC, DC y paso a paso
La diferencia principal es que el servomotor AC prioriza la dinámica y el control cerrado, el servomotor DC ofrece una solución tradicional con control directo del par y el motor paso a paso simplifica el posicionamiento a costa de un margen menor frente a la pérdida de pasos.
| Criterio | Servomotor AC | Servomotor DC | Motor paso a paso |
|---|---|---|---|
| Precisión | Alta con encoder y ajuste adecuado | Alta con realimentación | Buena en condiciones controladas; puede perder pasos |
| Par a baja velocidad | Alto y controlable | Muy controlable | Alto, especialmente en reposo |
| Velocidad y aceleración | Muy altas | Altas, según diseño | Moderadas; el par cae con la velocidad |
| Eficiencia | Generalmente alta | Variable; pérdidas en escobillas | Puede consumir corriente incluso detenido |
| Mantenimiento | Bajo | Mayor por escobillas y colector | Bajo, aunque depende del sistema |
| Control | Complejo; requiere servodrive | Relativamente directo | Sencillo en lazo abierto |
| Coste relativo | Medio o alto | Variable y dependiente del repuesto | Habitualmente menor |
La tabla muestra tendencias, no reglas absolutas. Un motor paso a paso con encoder puede superar a un servo mal seleccionado en una tarea concreta, mientras que un servomotor AC no resolverá una transmisión flexible o una estructura con holgura. El rendimiento pertenece al sistema completo.
¿Cómo elegir el motor adecuado para una aplicación industrial?
Para elegir el motor adecuado hay que traducir la operación de la máquina a un perfil de movimiento y comprobar la compatibilidad entre carga, motor, servodrive y transmisión. La decisión debe comenzar por el ciclo real, no por el tipo de motor más conocido.
- Defina la carga: calcule el peso, la fuerza, el radio de aplicación y el par resistente. Incluya fricción y fuerzas externas.
- Analice la inercia: una carga con mucha inercia necesita más par de aceleración y puede requerir una relación de transmisión adecuada.
- Describa el ciclo: registre posición, velocidad, aceleración, pausas, cambios de sentido y tiempo de repetición.
- Establezca la precisión: diferencie resolución de mando, repetibilidad y precisión absoluta. No son equivalentes.
- Evalúe la realimentación: si una pérdida de posición puede causar rechazo, daño o riesgo, considere encoder y lazo cerrado.
- Revise el entorno: temperatura, polvo, humedad, vibración, espacio disponible y facilidad de acceso para mantenimiento.
- Compruebe el servodrive: verifique corriente continua y pico, tensión, protocolo, entradas de encoder, funciones de seguridad y compatibilidad con el controlador.
Como regla práctica, un paso a paso encaja cuando el movimiento es repetitivo, la velocidad es moderada y existe margen suficiente de par. Un servo AC resulta preferible cuando importan la aceleración, la respuesta ante perturbaciones y la operación a alta velocidad. Un servomotor DC puede seguir siendo válido en modernizaciones o instalaciones donde sus componentes ya están disponibles.
Ejemplos de aplicación y recomendaciones de selección
La tecnología más adecuada depende del perfil de movimiento, la tolerancia al error y el coste operativo aceptable. Estos escenarios ayudan a orientar la primera selección.
Posicionamiento y máquinas CNC
En un eje CNC que debe acelerar, frenar y mantener una trayectoria coordinada, el servo AC suele ofrecer el margen necesario. En una máquina ligera y lenta, un paso a paso puede ser suficiente si la carga no provoca pérdida de pasos.
Transportadores y sistemas de embalaje
Un transportador de velocidad estable puede utilizar una solución sencilla, pero los alimentadores sincronizados con una selladora o una cortadora suelen beneficiarse de la realimentación de un servo AC. La sincronización de ejes y los cambios rápidos de velocidad son factores decisivos.
Robots y mecanismos de alta dinámica
Los robots industriales requieren control coordinado, aceleración y respuesta ante variaciones de carga. En este contexto, el servomotor AC es la elección habitual. Un motor paso a paso solo sería apropiado en un eje auxiliar de baja velocidad y exigencias limitadas.
Modernización de maquinaria
En una máquina antigua, un servomotor DC puede reducir cambios en la arquitectura si el amplificador, el encoder y el controlador siguen disponibles. Conviene comparar el coste de mantener escobillas y repuestos con el de migrar a AC antes de decidir.
Un error frecuente consiste en seleccionar por potencia nominal y olvidar el par pico. Otro es asumir que el microstepping garantiza precisión absoluta. La corrección pasa por calcular el ciclo completo, validar la inercia y revisar el comportamiento del conjunto mediante pruebas de aceleración, temperatura y carga.
Preguntas frecuentes sobre servomotores y motores paso a paso
¿Cuál es la diferencia entre un servomotor AC y un motor paso a paso?
El servomotor AC suele trabajar con encoder y lazo cerrado, mientras que el motor paso a paso normalmente recibe pulsos en lazo abierto. El servo mantiene mejor el control cuando cambia la carga y ofrece mayor velocidad y aceleración; el paso a paso simplifica el sistema y puede costar menos.
¿Cuándo conviene utilizar un servomotor DC?
Conviene en modernizaciones compatibles con sistemas DC existentes, en equipos donde se dispone de repuestos y cuando el mantenimiento de escobillas es aceptable. En diseños nuevos de alta producción, AC suele reducir el mantenimiento.
¿Los motores paso a paso necesitan un encoder?
No siempre. Pueden funcionar sin encoder si la carga y la aceleración permanecen dentro del margen de par. Se recomienda realimentación cuando una pérdida de pasos puede provocar defectos, daños o una parada costosa.
¿Qué motor ofrece mayor precisión y velocidad?
En aplicaciones industriales exigentes, un servomotor AC bien dimensionado suele proporcionar la mejor combinación de velocidad, aceleración y precisión. La precisión real también depende del encoder, la mecánica, el ajuste del servodrive y la rigidez de la máquina.
¿Cómo influye el servodrive en el rendimiento del motor?
El servodrive determina cómo se suministra la corriente, cómo responde el motor y cómo se procesa la realimentación. Un drive incompatible o mal ajustado puede limitar el par, generar vibraciones y empeorar la precisión aunque el motor sea adecuado.