Integración de sistemas de visión artificial con control de movimiento en automatización industrial
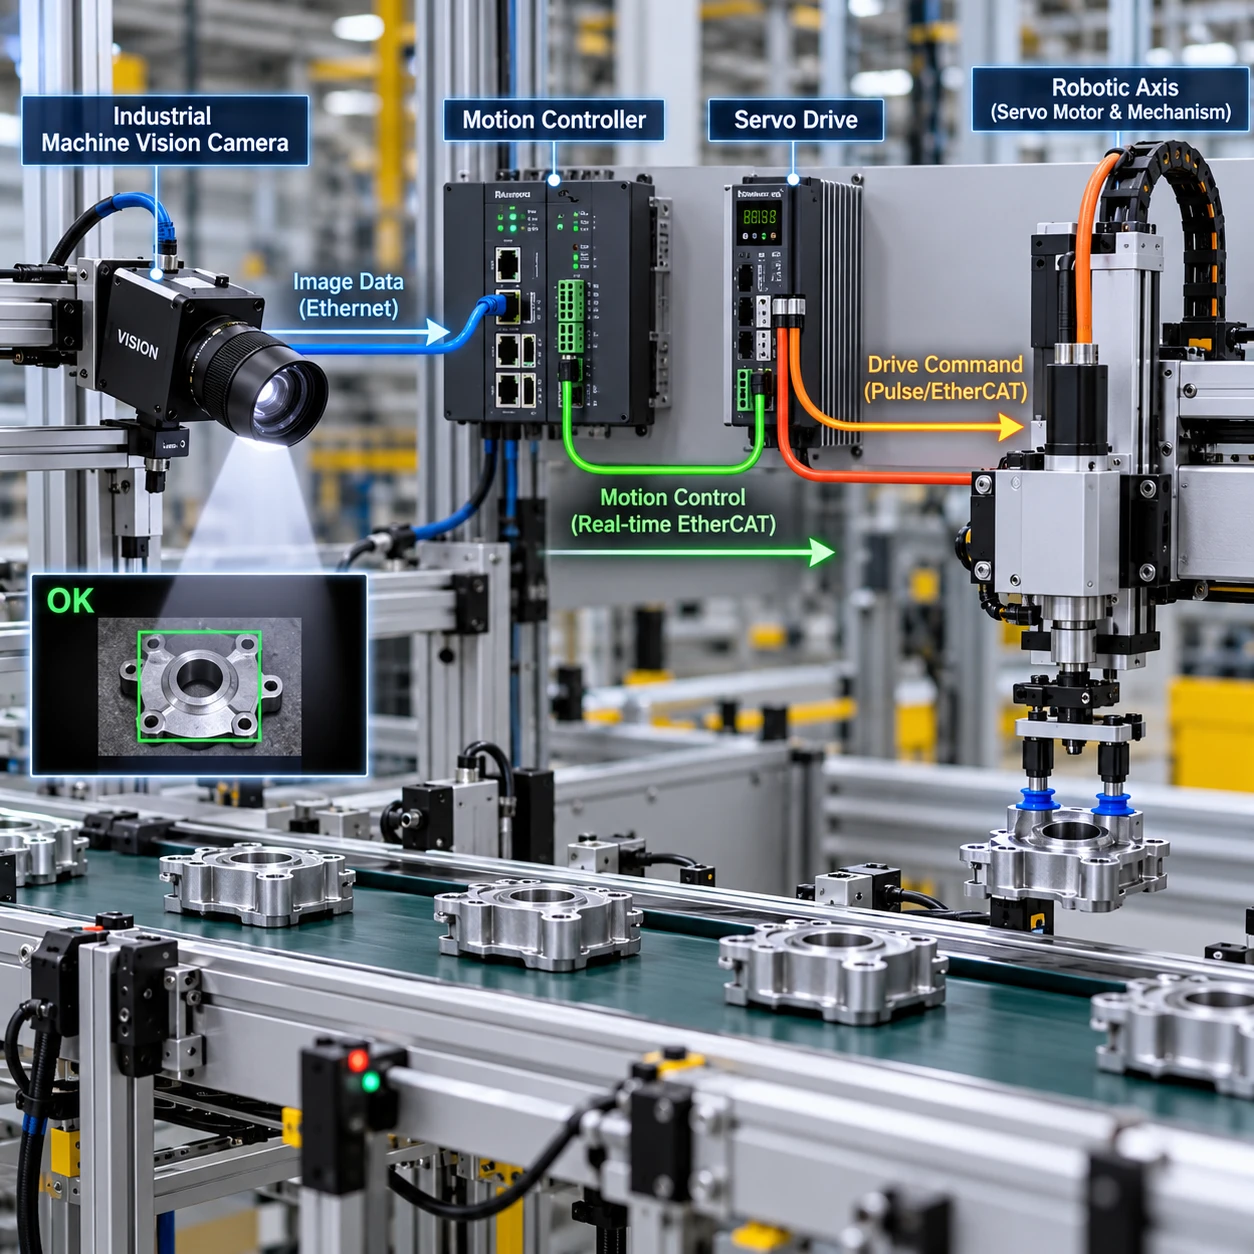
Integrar visión artificial con control de movimiento permite que una máquina detecte una pieza y actúe sobre ella con la posición y el momento adecuados. Para lograrlo, la cámara industrial, el procesamiento de imágenes, el controlador de movimiento y los servodrives deben compartir datos y referencias de tiempo de forma coherente.
El resultado depende de algo más que la resolución de la cámara o la potencia del servomotor. También influyen la calibración cámara-eje, el encoder, la iluminación, la latencia y la estrategia de sincronización. Entender el flujo completo ayuda a elegir una arquitectura que responda a las necesidades reales de la aplicación.
El papel de la visión artificial y el control de movimiento
La visión artificial obtiene información de la escena, mientras que el control de movimiento convierte esa información en desplazamientos coordinados de uno o varios ejes. Su integración permite inspeccionar, localizar o clasificar objetos y actuar sobre ellos sin detener necesariamente la producción.
Una cámara industrial captura imágenes; el sistema de procesamiento identifica características, como bordes, orientación, dimensiones o defectos. El resultado puede ser una coordenada, una decisión de aceptación o rechazo, o una orden de seguimiento. El controlador de movimiento utiliza esa información junto con el estado de la máquina para generar trayectorias y controlar los servoejes.
El servodrive regula la corriente y el par del servomotor para ejecutar la consigna. El encoder proporciona realimentación de posición o velocidad, necesaria para que el accionamiento corrija desviaciones. La visión aporta contexto sobre la pieza; el encoder informa del estado del eje. Son datos distintos y complementarios.
Esta combinación resulta especialmente útil cuando la posición de los objetos varía entre ciclos o cuando una pieza se mueve sobre una cinta. La contrapartida es una mayor complejidad de ajuste: si la captura, la medición y la ejecución no comparten referencias compatibles, una detección correcta puede producir un movimiento incorrecto.
Arquitectura de una solución integrada
Una solución integrada conecta la captura de imagen con el procesamiento y transmite la posición resultante al controlador de movimiento, que coordina los servodrives. Cada elemento debe tener una función definida y una interfaz compatible con los tiempos de ciclo requeridos.
El flujo habitual es:
- Detección y disparo: un sensor, una señal del PLC o una condición de posición indica cuándo capturar. En una cinta, el encoder puede aportar una referencia para asociar la imagen con el desplazamiento de la pieza.
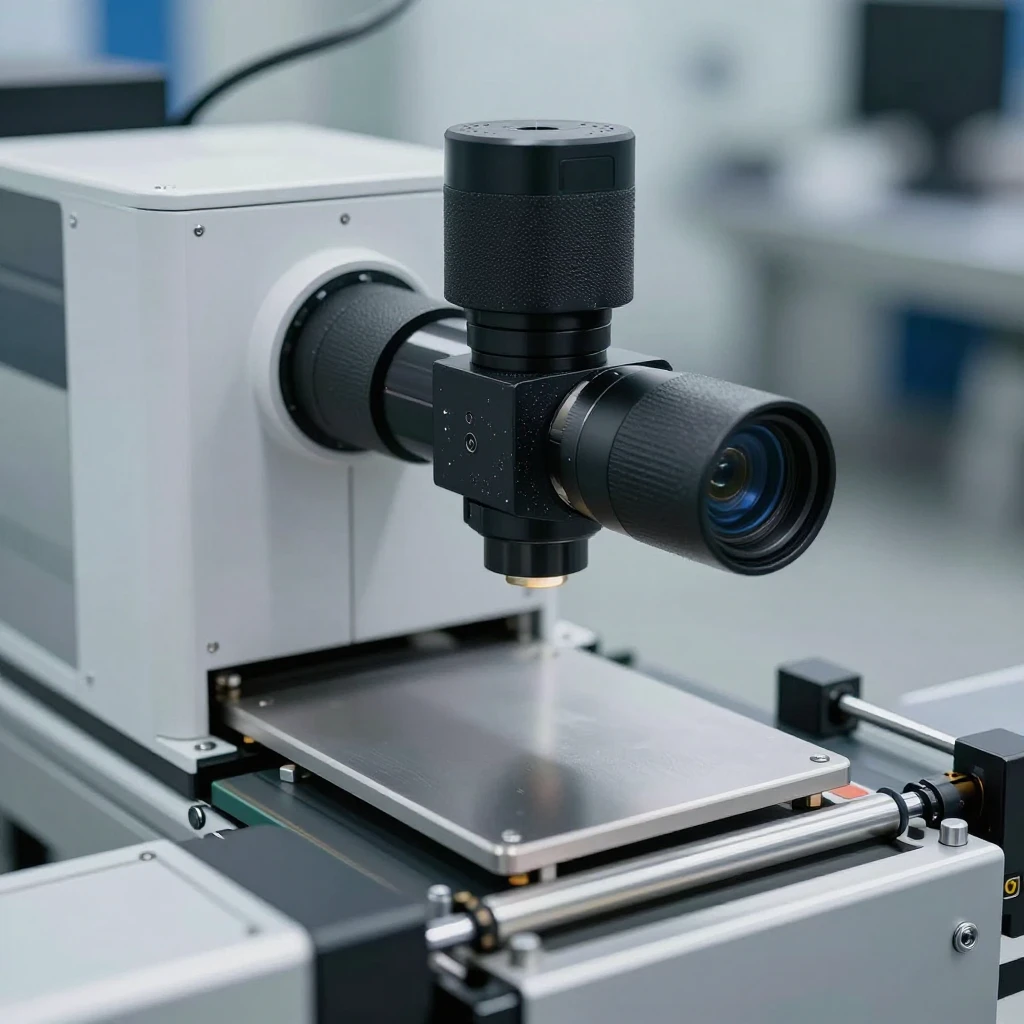
- Captura: la cámara industrial expone el sensor y transfiere la imagen. La óptica, la iluminación y el tiempo de exposición determinan si la imagen sirve para medir o solo para detectar presencia.
- Procesamiento de imágenes: un procesador dedicado, un controlador de visión o un sistema industrial analiza la escena y calcula coordenadas, orientación o resultados de inspección.
- Intercambio de datos: el sistema comunica el resultado al controlador de movimiento mediante una interfaz adecuada, que puede ser una red industrial, señales discretas o una conexión directa admitida por los equipos.
- Ejecución: el controlador planifica el movimiento y envía consignas a los servodrives; estos accionan los servomotores con realimentación del encoder.
En algunas máquinas, el procesamiento de imágenes y el control de movimiento residen en un mismo equipo. En otras, se separan para facilitar la especialización o la ampliación. La integración en un solo controlador puede reducir puntos de comunicación, pero limita la flexibilidad de selección; una arquitectura distribuida ofrece más opciones y exige gestionar mejor el intercambio de datos y los diagnósticos.
Sincronización, comunicación y coordinación de ejes
La sincronización alinea la captura de la imagen, la posición de la pieza y la orden de movimiento. Una comunicación rápida no basta: el sistema también debe saber a qué instante y a qué referencia física corresponde cada medición.
Una cámara puede dispararse con una entrada digital, con una señal de posición del encoder o mediante una función de disparo asociada al movimiento. En aplicaciones con cinta transportadora, el seguimiento suele requerir registrar la posición del encoder al capturar la imagen y usar esa referencia para compensar el desplazamiento durante el procesamiento. Así se evita tratar una coordenada antigua como si describiera la posición actual.
La comunicación industrial puede transportar resultados de visión, estados, marcas de tiempo y órdenes. Al evaluar protocolos, conviene comprobar la compatibilidad efectiva entre cámara, controlador y servodrive, además de la latencia, el ciclo de actualización y el comportamiento ante pérdidas de comunicación. La sincronización de reloj puede ser relevante en sistemas distribuidos, pero no reemplaza una estrategia clara de captura y seguimiento.
Cuando intervienen varios ejes, el controlador de movimiento debe coordinar las consignas y considerar límites de velocidad, aceleración y espacio de trabajo. Una orden de corrección visual no debería interrumpir de forma brusca una trayectoria: puede filtrarse, programarse para el siguiente ciclo o integrarse como desplazamiento compensatorio, según la dinámica de la máquina.
Calibración y puesta en marcha
La calibración cámara-eje establece cómo convertir las coordenadas medidas por la cámara en coordenadas de la máquina. Sin esa relación, el sistema puede localizar una pieza en la imagen, pero no ordenar al servomotor que llegue al punto físico correcto.
La transformación depende de la posición y orientación de la cámara, la óptica, la distancia de trabajo y la geometría del plano observado. Para construirla, se mide un patrón o una referencia conocida en el campo de visión y se relacionan sus puntos con posiciones de máquina. Si la cámara está inclinada o la superficie no es plana, una transformación simple puede no ser suficiente; puede requerirse una calibración que modele la perspectiva o la geometría de la escena.
Una puesta en marcha ordenada separa los problemas en etapas:
- Verificar foco, iluminación, exposición y repetibilidad de la captura con la máquina detenida.
- Comprobar la escala y la transformación de coordenadas con referencias conocidas en distintos puntos del campo visual.
- Validar la lectura del encoder y la dirección de cada eje a baja velocidad, antes de habilitar movimientos automáticos.
- Probar el ciclo completo con piezas reales y comparar la posición detectada con la posición alcanzada.
- Registrar tiempos de captura, procesamiento, comunicación y movimiento para encontrar demoras o variaciones entre ciclos.
Conviene definir de antemano qué error de posicionamiento admite el proceso y cómo se medirá. La calibración no corrige por sí sola una fijación mecánica inestable, vibraciones o cambios de iluminación. Si esos elementos varían después de calibrar, habrá que investigar si la causa es óptica, mecánica o de coordinación.
Aplicaciones industriales habituales
La visión artificial y el control de movimiento se combinan cuando una máquina necesita inspeccionar o localizar objetos y ajustar su actuación a cada resultado. La aplicación determina si prima la velocidad, la precisión, el seguimiento continuo o la capacidad de rechazar piezas.
- Inspección en movimiento: cámaras capturan productos en una cinta para comprobar presencia, orientación o defectos mientras un encoder registra el avance. El sistema puede activar un expulsor en la posición correcta.
- Posicionamiento y ensamblaje: la visión estima la ubicación de una pieza y el servoeje corrige su posición antes de una operación de montaje, dispensado o mecanizado.
- Clasificación: el procesamiento de imágenes asigna una categoría y el control de movimiento coordina compuertas, desviadores o mecanismos de selección.
- Guiado de robots: la cámara determina la ubicación y orientación de objetos para que el controlador del robot o un sistema de movimiento actualice el punto de recogida.
Una línea de embalaje, por ejemplo, puede fotografiar envases que avanzan a velocidad variable, asociar cada resultado a una posición del encoder y accionar un mecanismo de rechazo más adelante. El sistema necesita conservar la identidad de cada envase entre la inspección y la expulsión; de lo contrario, una demora de comunicación puede desviar la acción a otra unidad.
Retos de integración y criterios de selección
Los principales retos son la latencia, la precisión, la calidad de imagen y la compatibilidad entre equipos. La selección debe partir del ciclo de la máquina y de la tolerancia del proceso, no de una cifra aislada de resolución o velocidad.
Considere estos factores antes de elegir componentes:
- Tiempo de respuesta: estime el tiempo desde el disparo hasta la ejecución, incluido el procesamiento y la comunicación. Compárelo con la velocidad de la pieza y la distancia disponible para actuar.
- Precisión requerida: valore el campo de visión, la resolución efectiva, la óptica, la estabilidad mecánica y el error de calibración. Más píxeles no garantizan por sí solos una medida más fiable.
- Iluminación y entorno: reflejos, polvo, vibración y cambios de luz pueden degradar la imagen. Un sistema de iluminación controlada y una protección adecuada suelen ser tan importantes como la cámara.
- Compatibilidad y diagnóstico: confirme interfaces, formatos de datos, sincronización, disponibilidad de señales y herramientas de diagnóstico entre cámara, controlador, servodrive y PLC.
- Dinámica del eje: compruebe que el servomotor y el servodrive pueden alcanzar el perfil de movimiento sin exceder límites térmicos, de carga o de aceleración.
Reducir la latencia puede exigir procesamiento más cercano a la cámara o una red con ciclos más adecuados, pero eso puede aumentar el coste y restringir la elección de equipos. Del mismo modo, elevar la resolución puede mejorar la detección de detalles y aumentar el volumen de datos o el tiempo de procesamiento. La decisión correcta equilibra rendimiento, mantenibilidad y coste total.
Buenas prácticas para una integración fiable
Una integración fiable empieza por definir el resultado que debe producir la máquina y verificar cada eslabón del flujo antes de optimizar el ciclo. Diseñe, mida y ajuste con criterios de aceptación observables, no solo con la impresión de que el sistema funciona.
- Defina el proceso: documente qué debe detectar la visión, qué acción debe realizar el movimiento y cuál es la tolerancia admisible.
- Asigne responsabilidades: especifique qué equipo captura, procesa, guarda la posición del encoder, toma decisiones y controla los ejes.
- Diseñe la sincronización: elija la señal de disparo y determine cómo se vincula cada imagen con una posición de máquina, especialmente en piezas móviles.
- Pruebe por capas: valide imagen, coordenadas, comunicación y movimiento por separado; después ejecute el ciclo completo con condiciones representativas.
- Registre fallos y tiempos: conserve estados de comunicación, resultados de visión y marcas de tiempo suficientes para distinguir un error de detección de un problema de movimiento.
- Planifique el mantenimiento: revise periódicamente la fijación de la cámara, el enfoque, la iluminación, la limpieza óptica y la coherencia de la calibración.
Evite tres errores frecuentes: calibrar una sola zona cuando la cámara cubre un campo amplio, disparar sin asociar la imagen a una referencia de encoder y ajustar el sistema solo con piezas ideales. Cada uno puede ocultar desviaciones que aparecen después en producción. Las pruebas deben incluir variaciones realistas de posición, velocidad y aspecto del producto.
Preguntas frecuentes
¿Qué componentes se necesitan para integrar visión artificial y control de movimiento?
Normalmente se necesitan una cámara industrial con óptica e iluminación, un sistema de procesamiento de imágenes, un controlador de movimiento, servodrives, servomotores y encoders. También hacen falta sensores o señales de disparo, una interfaz de comunicación compatible y elementos mecánicos estables para montar la cámara y el eje.
¿Cómo se sincroniza una cámara con un servoeje?
Se sincroniza mediante una señal de disparo vinculada al ciclo de la máquina o a la posición del encoder. El sistema registra cuándo y dónde se capturó la imagen, y usa esa referencia para calcular la acción del servoeje, compensando el desplazamiento ocurrido durante el procesamiento.
¿Por qué es necesaria la calibración entre cámara y máquina?
La calibración convierte las coordenadas de imagen en coordenadas físicas de máquina. Permite que el controlador ordene un movimiento hacia el punto observado y ayuda a detectar errores de escala, perspectiva o alineación entre la cámara y los ejes.
¿Qué factores afectan la precisión y el tiempo de respuesta?
Influyen la óptica, la resolución efectiva, la iluminación, la vibración, la calibración, la velocidad de procesamiento, la latencia de comunicación y la dinámica del servoeje. También importa que cada imagen quede asociada a la posición correcta del encoder y que la mecánica repita el movimiento de manera estable.