Fundamentos de control de movimiento: principios básicos y aplicaciones industriales
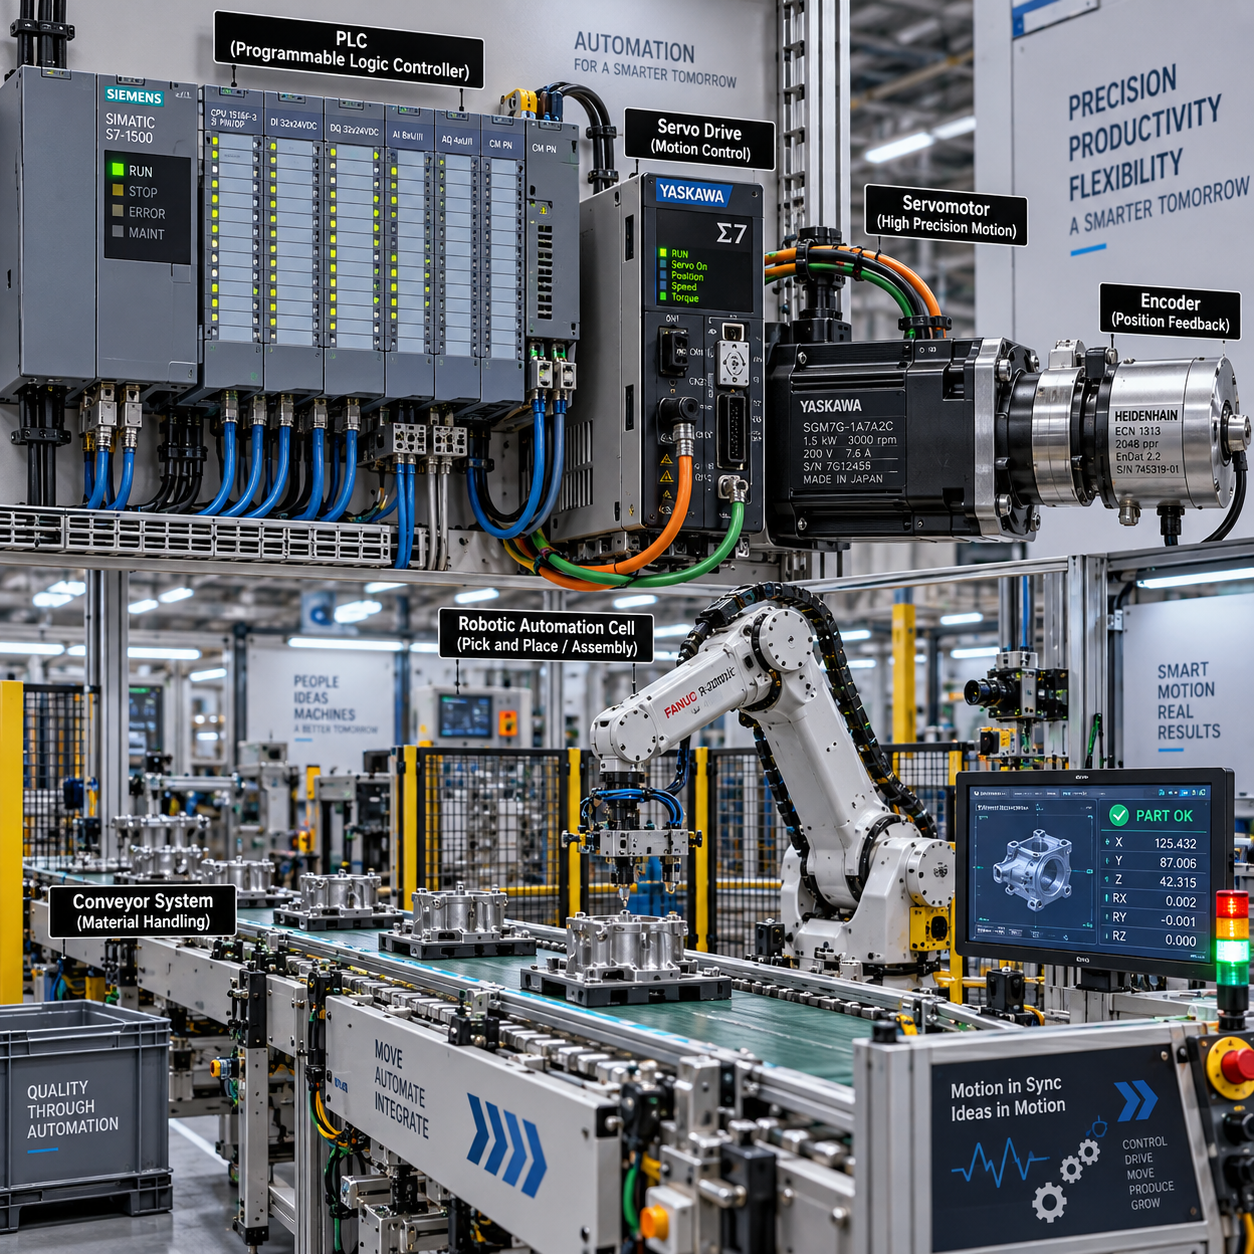
El control de movimiento coordina desplazamientos precisos en máquinas industriales mediante la interacción entre un controlador, un servodrive, un motor y un sistema de realimentación. Comprender sus fundamentos ayuda a elegir una arquitectura adecuada, mejorar la puesta en marcha y evitar problemas de precisión, vibración o seguridad.
¿Qué es el control de movimiento?
El control de movimiento es la disciplina de la automatización industrial que regula la posición, la velocidad, la aceleración y el par de uno o varios ejes. Su objetivo es que una máquina ejecute trayectorias repetibles y coordinadas según una orden de producción.
En una línea de packaging, por ejemplo, el sistema puede sincronizar el avance de una banda, el giro de una cuchilla y la alimentación de material. El controlador calcula la trayectoria; el servodrive entrega la energía necesaria al motor, y la realimentación confirma si el eje ha seguido la orden.
Esto lo diferencia del control convencional de procesos, que suele mantener variables como temperatura, presión, caudal o nivel alrededor de un valor establecido. El control de movimiento trabaja con variables dinámicas y mecánicas, donde importan el tiempo de respuesta, la inercia, la transmisión y la coordinación entre ejes.
Un sistema de movimiento puede funcionar con un PLC de movimiento, un controlador de movimiento independiente o una plataforma que combine lógica secuencial, motion control y comunicación industrial. La solución apropiada depende del número de ejes, la complejidad de las trayectorias y los requisitos de sincronización.
Componentes de un sistema de control de movimiento
Un sistema de control de movimiento está formado por un controlador, un servodrive, un motor, un encoder, una transmisión mecánica y una carga. Todos deben dimensionarse como una cadena: el rendimiento final queda limitado por el componente más débil.
El controlador de movimiento interpreta recetas, perfiles y consignas. Puede ordenar una posición concreta, una velocidad constante o una trayectoria electrónica de leva. En muchas instalaciones, un PLC de movimiento también gestiona sensores, válvulas, secuencias y alarmas.
El servodrive convierte la consigna del controlador en corriente y tensión controladas para el motor. Supervisa la realimentación, ejecuta los lazos internos y protege el conjunto frente a sobrecorriente, exceso de temperatura o errores de seguimiento.
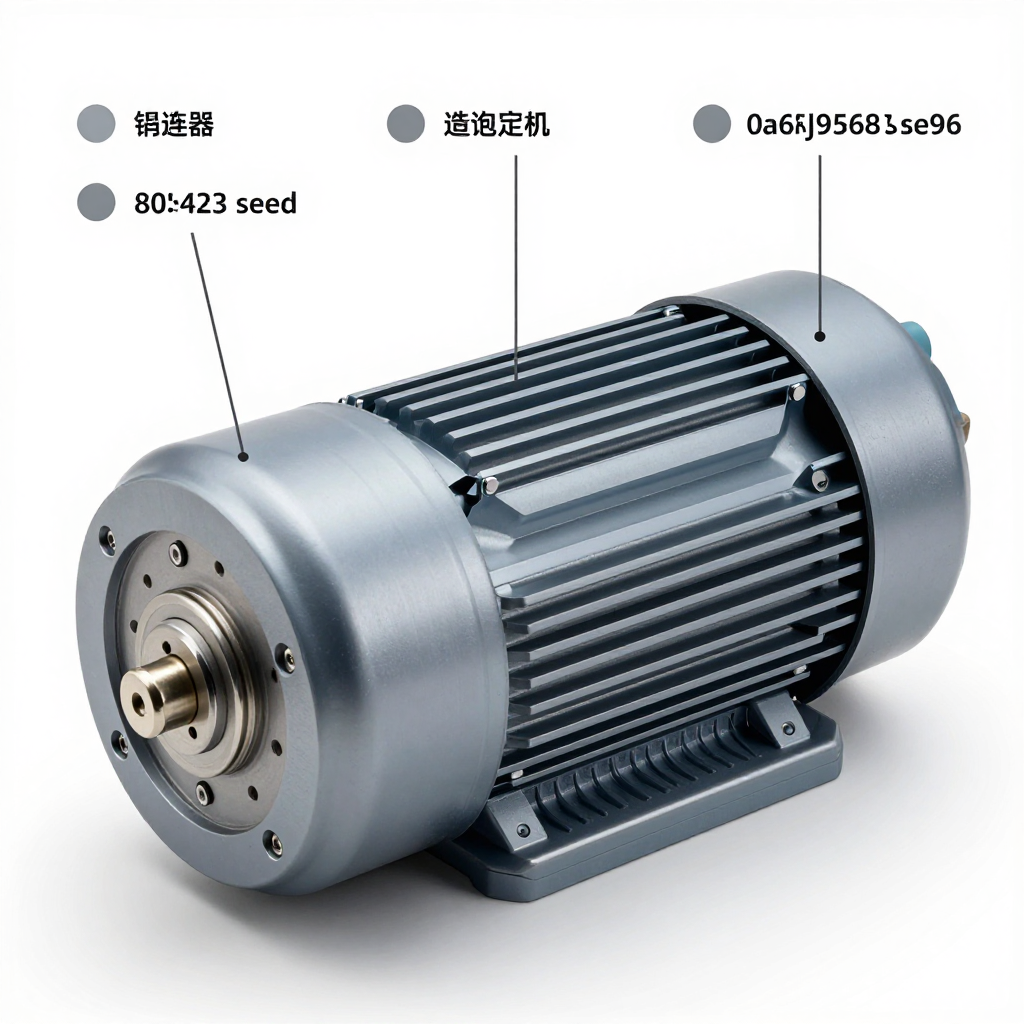
El servomotor transforma la energía eléctrica en par mecánico. Su eje se conecta a la carga directamente o mediante una transmisión, como un reductor, husillo de bolas, correa dentada, cremallera o mecanismo de leva.
El encoder mide el giro del motor o de la carga y envía esa información al sistema. Cuando el encoder se instala en el motor, la transmisión mecánica puede introducir holgura o elasticidad que el control no detecta por completo. En aplicaciones de alta precisión puede ser necesario medir directamente el eje de salida.
- Controlador: genera consignas y coordina la máquina.
- Servodrive: regula la potencia y los lazos eléctricos.
- Motor: produce el par y el movimiento.
- Encoder: proporciona posición, velocidad y sentido de giro.
- Transmisión y carga: convierten el movimiento y determinan la demanda mecánica.
Principios básicos: posición, velocidad, aceleración y par
La posición indica dónde debe estar el eje; la velocidad define con qué rapidez se desplaza; la aceleración determina cómo cambia esa velocidad, y el par expresa la capacidad de producir giro. Estas variables juntas establecen la precisión, la respuesta y la capacidad del sistema.
El posicionamiento puede consistir en mover un eje desde un punto inicial hasta una coordenada final, mantenerlo alineado o seguir una trayectoria continua. La precisión depende de la resolución del encoder, la rigidez mecánica, la holgura, la carga y la calidad de la sintonización.
La velocidad afecta al tiempo de ciclo y a la productividad. Sin embargo, elevarla exige comprobar que el motor, el servodrive y la transmisión soporten la demanda. La aceleración y la desaceleración influyen directamente en las fuerzas de la máquina: rampas demasiado agresivas pueden provocar vibraciones, deslizamiento del producto o disparos de protección.
El par debe cubrir la carga permanente y los picos transitorios. Un eje vertical, por ejemplo, necesita compensar el peso incluso cuando permanece detenido. Un mecanismo de corte puede requerir un pico breve de par durante el contacto con el material.
Una forma práctica de analizar el movimiento es separar tres momentos: arrancar la carga, mantenerla en régimen y detenerla. Cada fase puede exigir una combinación distinta de par, velocidad y aceleración. Elegir el motor solo por su velocidad nominal suele ignorar el pico de par y la inercia reflejada por la transmisión.
Lazos de control y realimentación
Los lazos de control comparan la consigna con la variable real y corrigen el error. En un sistema de movimiento suelen existir lazos anidados de posición, velocidad y par, con el encoder como fuente principal de realimentación.
El lazo de posición determina cuánto debe desplazarse el eje y genera una referencia de velocidad. El lazo de velocidad regula la rapidez real y solicita el par necesario. El lazo de par controla la corriente del motor, que está relacionada con la fuerza de giro producida.
En un sistema de lazo cerrado, el controlador recibe continuamente información del movimiento. Si el eje queda retrasado por una carga inesperada, aumenta la orden dentro de los límites configurados. En un sistema de lazo abierto, habitual en algunas aplicaciones con motores paso a paso, no existe una confirmación directa de que el eje haya alcanzado la posición solicitada.
La realimentación mejora la capacidad de detectar error de seguimiento, bloqueo, pérdida de posición o comportamiento anómalo. A cambio, incorpora más componentes, cableado, configuración y posibles fuentes de interferencia. Un encoder mal montado o con señales perturbadas puede generar una solución menos fiable que una arquitectura abierta bien dimensionada.
La puesta en marcha incluye la sintonización de ganancias, límites de velocidad y par, filtros y rampas. Una ganancia excesiva puede producir oscilación; una demasiado baja genera respuesta lenta. Conviene ajustar primero con una carga segura, observar la respuesta y validar después el comportamiento a velocidad y producción normales.
Tipos de motores y accionamientos
La elección entre servomotor, motor paso a paso y motor de inducción con variador depende de la precisión, la dinámica, el par, el ciclo de trabajo y el presupuesto de complejidad. Ninguna tecnología es universalmente superior.
- Servomotor y servodrive: adecuados para posicionamiento preciso, aceleraciones frecuentes, sincronización de ejes y control de par. La realimentación permite corregir errores, aunque el sistema exige una puesta en marcha y una sintonización más cuidadosas.
- Motor paso a paso: puede ser una opción económica para movimientos intermitentes y cargas moderadas. Su control suele ser sencillo, pero un dimensionamiento insuficiente puede causar pérdida de pasos, especialmente durante aceleraciones elevadas o cambios bruscos de carga.
- Motor de inducción con variador de frecuencia: resulta apropiado para bombas, ventiladores, transportadores y otras cargas donde predominan el control de velocidad y la robustez. No suele ofrecer la misma respuesta dinámica de un servosistema sin añadir funciones y realimentación específicas.
La decisión debe considerar el ciclo completo. Elegir un servodrive por una precisión que la mecánica no puede sostener añade coste sin resolver la causa real. Del mismo modo, elegir un motor paso a paso para una carga con picos frecuentes puede provocar paradas y mantenimiento correctivo.
Aplicaciones industriales del control de movimiento
El control de movimiento se utiliza cuando una máquina necesita desplazar, posicionar, cortar, dosificar o sincronizar elementos con repetibilidad. Las aplicaciones más habituales combinan varios ejes y comunicación con el sistema de automatización industrial.
- Robótica: coordina articulaciones y herramientas para seguir trayectorias, recoger piezas o realizar operaciones de soldadura y manipulación.
- Máquinas CNC: sincroniza los ejes lineales y rotativos para mecanizar contornos definidos por el programa.
- Packaging y etiquetado: ajusta la alimentación, el sellado, el corte y la aplicación de etiquetas según la posición del producto.
- Impresión: mantiene el registro entre el material, los rodillos y los cabezales para evitar desalineaciones.
- Manipulación de materiales: controla transportadores, elevadores, sistemas pick-and-place y almacenes automatizados.
- Líneas de ensamblaje: coordina atornillado, prensado, inserción y transferencia de piezas con control de posición y par.
En una etiquetadora, por ejemplo, un encoder de la banda puede actuar como referencia maestra. El controlador calcula cuándo debe acelerar el eje de etiquetas para compensar la velocidad del producto. Si cambia el formato, la receta modifica la relación electrónica sin sustituir necesariamente la transmisión mecánica.
Cómo seleccionar una solución de control de movimiento
Para seleccionar una solución de control de movimiento hay que definir primero la carga, la dinámica, la precisión, el ciclo de trabajo y el entorno. Después se eligen la arquitectura, el motor, el servodrive, la realimentación y la red industrial.
- Describir el movimiento: indique carrera, posición, velocidad máxima, aceleración, tiempo de ciclo y número de movimientos por hora.
- Caracterizar la carga: calcule o estime masa, fricción, gravedad, radio, inercia y posibles picos de par. Incluya la relación de transmisión y su rendimiento.
- Definir la precisión real: separe resolución, repetibilidad y exactitud. Un encoder de alta resolución no elimina por sí solo la holgura, la flexión o la expansión térmica.
- Evaluar el entorno: considere polvo, humedad, temperatura, lavado, vibración, atmósferas especiales y espacio disponible para el armario.
- Elegir la comunicación: redes industriales como EtherCAT, PROFINET, Ethernet/IP u otras pueden facilitar la sincronización, el diagnóstico y la escalabilidad, siempre que sean compatibles con el PLC de movimiento y los servodrives.
- Planificar seguridad y mantenimiento: integre parada segura de par, límites de recorrido, resguardos, sensores y procedimientos de bloqueo y etiquetado. Documente parámetros, alarmas, cableado y copias de seguridad.
Durante la puesta en marcha conviene validar primero el sentido de giro, los límites, el escalado y la referencia de posición a baja velocidad. Después se prueban aceleraciones, carga máxima y funcionamiento continuo. El mantenimiento debe incluir inspección de conexiones, estado de transmisiones, temperatura, alarmas repetitivas y tendencias de error de seguimiento.
Un buen criterio de selección es el equilibrio entre rendimiento, complejidad y mantenibilidad. Una arquitectura sobredimensionada puede dificultar el diagnóstico; una insuficiente limita la producción y reduce la vida útil. La seguridad funcional debe diseñarse desde el inicio y verificarse conforme a la evaluación de riesgos aplicable a la máquina.
Preguntas frecuentes sobre control de movimiento
¿Cuál es la diferencia entre un servomotor y un motor paso a paso?
El servomotor normalmente trabaja con realimentación y un servodrive que corrige el error de posición, velocidad o par. El motor paso a paso suele operar con una secuencia de pasos y, en configuraciones convencionales, no confirma que haya completado el movimiento. El primero es preferible para alta dinámica y precisión; el segundo puede resultar adecuado para movimientos simples y cargas moderadas.
¿Qué función cumple un encoder en el control de movimiento?
El encoder mide la posición y el sentido de giro, y permite calcular la velocidad. El controlador utiliza esa información para cerrar el lazo, detectar desviaciones y ajustar la orden enviada al servodrive.
¿Qué factores determinan la precisión de un sistema?
Influyen la resolución y ubicación del encoder, la rigidez de la máquina, la holgura, la elasticidad, la transmisión, la temperatura, la sintonización y la estabilidad de la carga. La precisión del control no puede compensar completamente una mecánica mal alineada.
¿Cuándo conviene utilizar un servodrive?
Conviene utilizar un servodrive cuando se necesitan posicionamiento preciso, respuesta rápida, sincronización entre ejes, control de par o corrección continua mediante encoder. Para cargas de velocidad constante, un variador convencional puede ser suficiente y más sencillo.
¿Cómo se integra el control de movimiento con un PLC?
El PLC de movimiento intercambia consignas, estados, alarmas y parámetros con los servodrives mediante una red industrial o una interfaz especializada. El PLC ejecuta la secuencia de máquina y el control de movimiento gestiona perfiles, sincronización y coordinación de ejes, con funciones de seguridad separadas o integradas según la arquitectura.